
Domov / Zprávy / Zprávy průmyslu / Jak vybrat správný stejnosměrný převodový motor pro aplikace napájené baterií

 jazyk
Aplikační průmysl
AGV
Automatizované roboty
řezání laseru
Třídění logistiky
Fotovoltaická energetická stanice
Zdravotnické prostředky
Jak vybrat správný stejnosměrný převodový motor pro aplikace napájené baterií
Automatizované řízené vozidlo, které musí dokončit osmihodinovou směnu na 48V baterii, je jiný technický problém než přenosná lékařská pumpa, která jezdí několik minut denně. Výběr správného stejnosměrného převodového motoru pro bateriově napájené aplikace rozhoduje o době chodu, rezervě na zastavení a životnosti dříve, než může pomoci jakékoli ladění softwaru. Stejnosměrný převodový motor kombinuje stejnosměrný motor s permanentním magnetem s integrovanou redukční převodovkou, která zvyšuje výstupní točivý moment a snižuje výstupní rychlost o pevný převod; v bateriovém vybavení je stejný design k dispozici v kartáčované a bezkomutátorové verzi pro vinutí 12 V, 24 V a 48 V.
Jak vybrat správný točivý moment a rychlost motoru s převodovkou na stejnosměrný proud
Výstupní moment a otáčky definují motor, nikoli katalogový výkon. Změřte zatížení, kterým se aktuátor skutečně pohybuje: krouticí moment na kole nebo vřetenu, moment odtržení při spuštění a maximální rychlost, kterou stroj potřebuje. Převodový poměr pak tyto hodnoty vztahuje k hřídeli motoru. Když zátěž vyžaduje 12 Nm při 200 ot/min a redukční stupeň je 10:1, musí motor udržet 1,2 Nm při 2000 ot/min, což je zhruba 250 W mechanického výkonu před ztrátami regulátoru.
K tomuto prvnímu odhadu přidejte 15–20 procent světlého prostoru pro odpor vinutí, prověšení baterie a tření převodovky. Praktické pravidlo je P = T x n / 9,55, kde P je mechanický výkon ve wattech, T je točivý moment v Nm a n je rychlost v ot./min. Pracovní příklad s různými zatěžovacími stavy naleznete v našem podrobném průvodci výpočtem točivého momentu pro převodové motory.
Přizpůsobte vinutí stejnosměrného ozubeného motoru napětí baterie
Napětí baterie rozhoduje o tom, které rodiny motorů jsou vhodné před zahájením jakéhokoli porovnávání výkonu. Motor navinutý pro 48 V běžící na 24 V akumulátoru dodává zhruba jednu čtvrtinu jmenovitého výkonu, protože výkon se mění s druhou mocninou poměru napětí. Nejprve opravte napětí sady: 12 V pro lehké přenosné nástroje, 24 V pro kompaktní pohony AGV a zvedací sloupy, 48 V pro výkonnější logistické platformy, kde nejvíce záleží na úsporách proudu.
| Architektura | Proud 250W | Motorové rodiny | Dopad elektroinstalace |
| 12 V | 20,8 A | Kartáčovaný 90-120W | Těžké vodiče, jištění 30 A |
| 24 V | 10,4 A | Kartáčovaný 90-250 W, BLDC | Standardní kabel, 20-50 A BMS |
| 48 V | 5,2 A | BLDC 120 W a vyšší | Tenké vodiče, rychlé nabíjení |
Každých 250 W trvalé zátěže stojí asi 5,2 A na 48 V sběrnici, 10,4 A na 24 V sběrnici a 20,8 A na 12 V sběrnici. Nízkonapěťová elektroinstalace se rychle prodraží.
Po ustálení napětí baterie zkontrolujte vinutí proti křivce plného vybití. 24V lithiová baterie může sedět pod 21 V při 20% stavu nabití pod zatížením a vinutí musí stále produkovat užitečný točivý moment při tomto napětí. Naše rodina nízkonapěťových bezkomutátorových převodových motorů je navinutá přesně pro tento provozní rozsah.
 24V bezkomutátorový DC převodový motor pro nízkonapěťové baterie Tento 24V bezkomutátorový převodový motor je vinutý tak, aby udržoval krouticí moment po celé křivce úplného vybití lithiové baterie, což vyhovuje systémům poháněným baterií. Jmenovitý výkon 25-400 W při 3000 ot./min s kroutícím momentem 0,08 N·m poskytuje 85–92 % účinnost a prodlužuje dobu chodu ve srovnání s kartáčovanými alternativami. Zobrazit produkt →
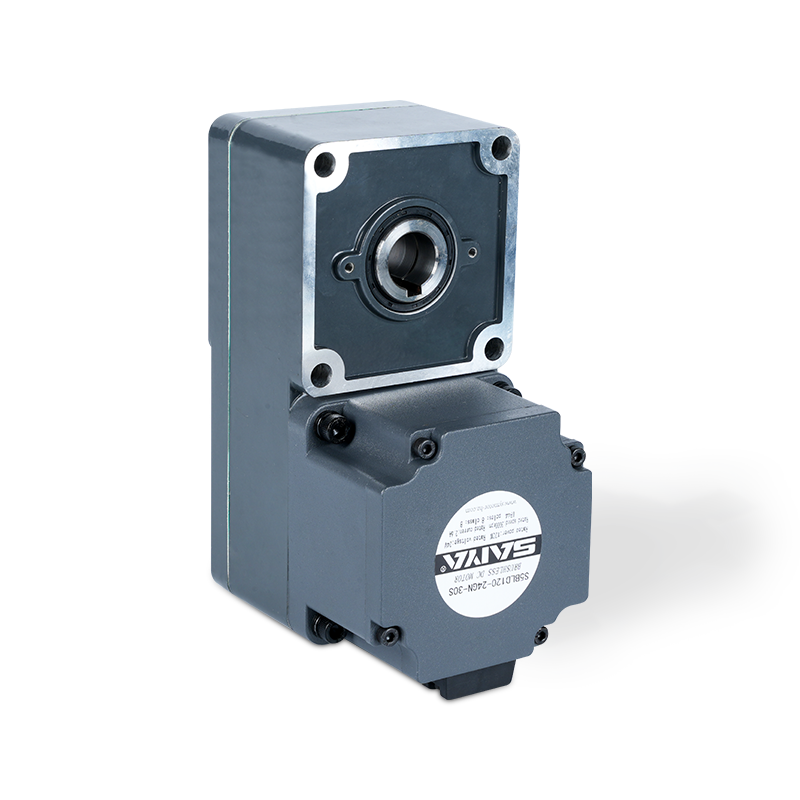 48V bezkomutátorový převodový motor s vyšším rozsahem točivého momentu Pro akumulátory s vyšším napětím nabízí tento 48V bezkomutátorový převodový motor točivý moment 0,2–1,27 N·m při výkonu 25–400 W, čímž si zachovává účinnost v celém provozním rozsahu. Jeho bezkomutátorový design snižuje údržbu a hluk, což je ideální pro automatizaci a pohony elektrických vozidel. Zobrazit produkt →
Kartáčované vs bezkomutátorové stejnosměrné převodové motory: Kde se rozhoduje o době provozu baterie
Bezkomutátorové stejnosměrné převodové motory vracejí více energie ze stejné baterie, protože jejich účinnost platí v celém provozním rozsahu. Kartáčovaný stejnosměrný převodový motor obvykle dosahuje maxima mezi 70 % a 80 %, zatímco bezkomutátorový design dosahuje 85-92 % při stejné velikosti rámu. Na 100 Wh balení dodává motor s 90% účinností asi 90 Wh do zátěže; 72% účinný kartáčovaný motor dodává 72 Wh, což je 18-20% prodleva doby chodu před započtením ztrát v převodovce.
Kartáčovaný DC převodový motor
Díky nižším nákladům na řídicí jednotku a jednoduchému reverzaci jsou kartáčované jednotky atraktivní pro akumulátorové nářadí s krátkým cyklem. Kartáče se opotřebovávají, vytvářejí prach a při částečném zatížení výrazně klesá účinnost.
Bezkomutátorový DC převodový motor
Vyšší účinnost, delší životnost, nižší EMI a tichý bezsenzorový provoz se hodí k nepřetržitému pohybu na baterie. Poplatky předem jsou vyšší a ovladač je povinný.
Typické trendy účinnosti pro 40-120 W DC převodové motory v rozsahu 24-48 V.
V bateriově poháněném pohybu není efektivita odměnou v datovém listu. 15bodová mezera v účinnosti znamená zhruba o 30 % více tepla uvnitř skříně a o 15-20 % kratší dobu chodu při stejném zatížení.
Vyberte převodovku podle typu zatížení a podmínek tlumení
Redukční stupeň převádí rychlý motor s nízkým točivým momentem na točivý moment, který aplikace potřebuje, ale typ převodovky rozhoduje o tom, kolik z tohoto točivého momentu přežije a jak dlouho stupeň vydrží. Planetové převodovky rozdělují zatížení na několik planetových kol, což zvyšuje hustotu točivého momentu, snižuje vůli a zlepšuje kapacitu radiálního zatížení ve srovnání s paralelním čelním stupněm stejného průměru. Pravoúhlé planetové jednotky šetří místo v řídicích a zvedacích sestavách, ale přidávají úkosový nebo šnekový stupeň s vlastními náklady na efektivitu.
| Typ převodovky | Zpětná reakce | Radiální zatížení | Účinnost na fázi | Nejlepší využití baterie |
| Ostruha, paralelní | 0,5-1,0 stupně | Nižší | 97–98 % | Lehké akční členy, nízký ráz |
| Planetární | 0,3-0,8 stupně | vyšší | 95–97 % | AGV pohon, zvedání, tlumení |
| Pravý úhel | 0,5-1,5 stupně | Střední | 90–95 % | Kompaktní řízení, výtahy |
Bateriemi napájené roboty a AGV akumulují tisíce start-stop a reverzních cyklů za směnu, takže kapacita rázů je důležitější než maximální točivý moment. Planetová převodovka s vůlí pod 0,8 stupně také udržuje opakovatelné polohování, když motor běží v režimu řízení rychlosti nebo polohy. Kompaktní 42mm bezkomutátorový planetový převodový motor je praktickým výchozím bodem pro středně výkonné bateriové roboty.
V bateriové robotice rozhoduje o životnosti více rázová hodnota převodovky než maximální točivý moment motoru. Planetární stupeň s vůlí pod 0,8 stupně zachovává opakovatelnost polohování po tisíce cyklů.
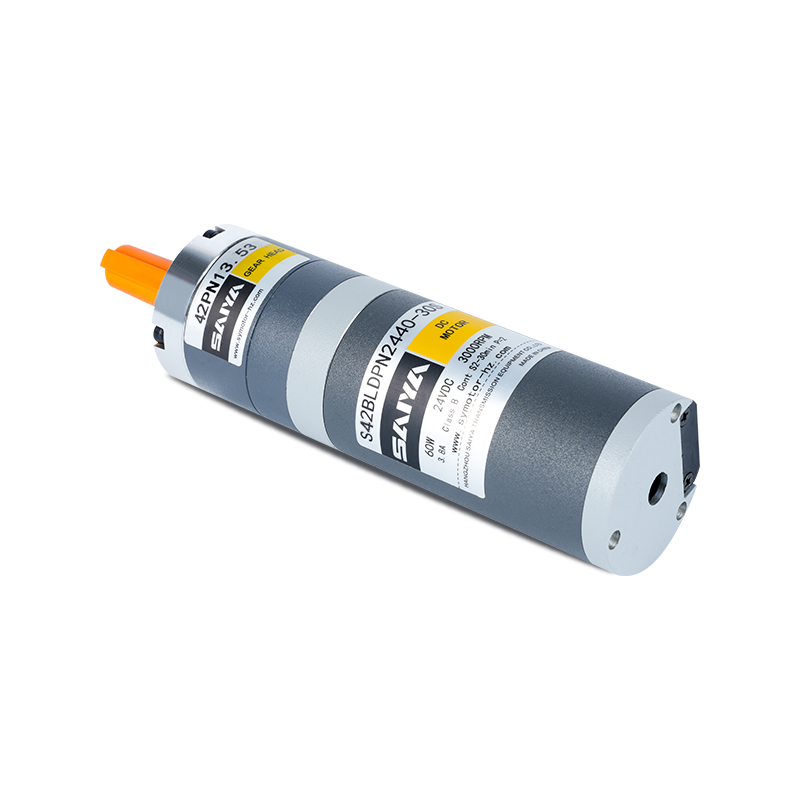 42mm bezkomutátorový planetový převodový motor s širokými redukčními poměry Tento kompaktní 42mm bezkomutátorový planetový motor poskytuje redukční poměry od 3,7 do 307,54, což umožňuje přesné řízení rychlosti a točivého momentu pro roboty a AGV. Se jmenovitým točivým momentem 0,048 N·m a nízkou vůlí se hodí pro cykly start-stop a polohově řízený pohyb. Zobrazit produkt →
Ověřte pracovní cyklus, nárůst teploty a skutečné prostředí
Motor dimenzovaný pro nepřetržitý provoz S1 při okolní teplotě 40 °C se sníží v utěsněném krytu baterie, který dosáhne 55 °C. Většina bateriově poháněných pohonů běží v krátkodobém provozu S2 nebo v přerušovaném provozu S3 a jmenovitý výkon definuje, jak dlouho lze udržet plný krouticí moment, než vinutí překročí limit izolační třídy. Potvrďte třídu izolace, obvykle třídu F při 155 °C, a povolené zvýšení teploty na datovém listu.
Stejnosměrný motor s permanentním magnetem běží rychlostí naprázdno úměrnou napětí a vyvíjí pádový moment úměrný proudu. Průhyb baterie přepisuje obě hodnoty v reálném čase.
Když 24V akumulátor klesne na 21 V při 20% stavu nabití, otáčky a dostupný točivý moment klesnou zhruba o 12%. Specifikujte motor pro spodní konec vybíjecí křivky spíše než pro klidové napětí a zaznamenejte proud při zablokovaném rotoru i jmenovitý proud, protože je dimenzován jak konektor měniče, tak pojistka.
85-92% Typická bezkomutátorová špičková účinnost
20,8 až 5,2 A Proud pro 250 W od 12 V do 48 V
10 000-20 000 h Bezkartáčový service life in continuous duty
10:1 Příklad převodového poměru, výstup 0,3 až 3,0 Nm
Kontrolní seznam pro výběr na baterie pro stejnosměrné převodové motory
Tuto sekvenci použijte při porovnávání nabídek nebo revizi nabídky dodavatele. Před prototypováním zachytí většinu chyb velikosti a kompatibility.
- Převeďte moment provozního zatížení a maximální otáčky na hodnoty hřídele motoru pomocí převodového poměru a poté přidejte 15–20 % světlé výšky.
- Uzamkněte architekturu baterie a potvrďte, že vinutí motoru odpovídá dolnímu konci vybíjecí křivky.
- Vyberte si bezkomutátorový, pokud jsou parametry ovlivněny dobou provozu, hlukem nebo životností; zvolte kartáčovaný, když jsou první náklady a jednoduchý ovladač důležitější.
- Vyberte převodovku, která přenáší rázy a radiální zatížení, aniž by nutila větší motor.
- Ověřte pracovní cyklus podle tepelné třídy motoru při skutečném okolí krytu.
Pokud je požadavek po těchto kontrolách stále nejasný, podělte se o profil zatížení a specifikaci baterie s naším technickým týmem, aby mohl zkontrolovat specifikace motoru před použitím nástrojů nebo vzorkování.
Nejčastější dotazy na stejnosměrný převodový motor na baterie
Jaká je nejčastější chyba při výběru stejnosměrného převodového motoru pro bateriové zařízení?
Dimenzování podle špičkového točivého momentu namísto trvalého zatížení. Krátkou startovací špičku lze zvládnout tepelnou hmotností a o něco větší převodovkou, ale nepřetržitý provoz v blízkosti točivého momentu při zastavení přeruší tepelné limity, zkrátí životnost kartáčů a vybije baterii rychleji, než naznačuje odhad doby chodu.
Jak dlouho ještě poběží bezkomutátorový stejnosměrný převodový motor na stejnou baterii?
Měřítko doby běhu téměř přímo s průměrnou účinností. Při 85–92 % bezkomutátorových oproti 70–80 % kartáčovaným očekávejte o 12–20 % delší provozní dobu ze stejného balení a méně odpadního tepla uvnitř utěsněného krytu baterie.
Mám zvolit motor 24 V nebo 48 V pro pohon AGV?
Použijte 24 V pro kompaktní AGV až do 250 W, kde BMS a kabeláž zůstávají malé. Přejděte na 48 V nad zhruba 250 W, abyste snížili proud na polovinu, zmenšili velikost vodičů a zjednodušili správu baterie s vyšším výkonem.
Potřebuji planetovou převodovku pro aplikaci napájenou z baterie?
Planetové stupně jsou bezpečnější výchozí pro aplikace start-stop, couvání a rázově zatížené baterie, protože rozdělují zatížení na více převodových stupňů. Pokud je provoz hladký a nepřetržitý, může být převodový motor s paralelním hřídelem s nižším převodovým poměrem nákladově efektivnější.
Související produkty
-
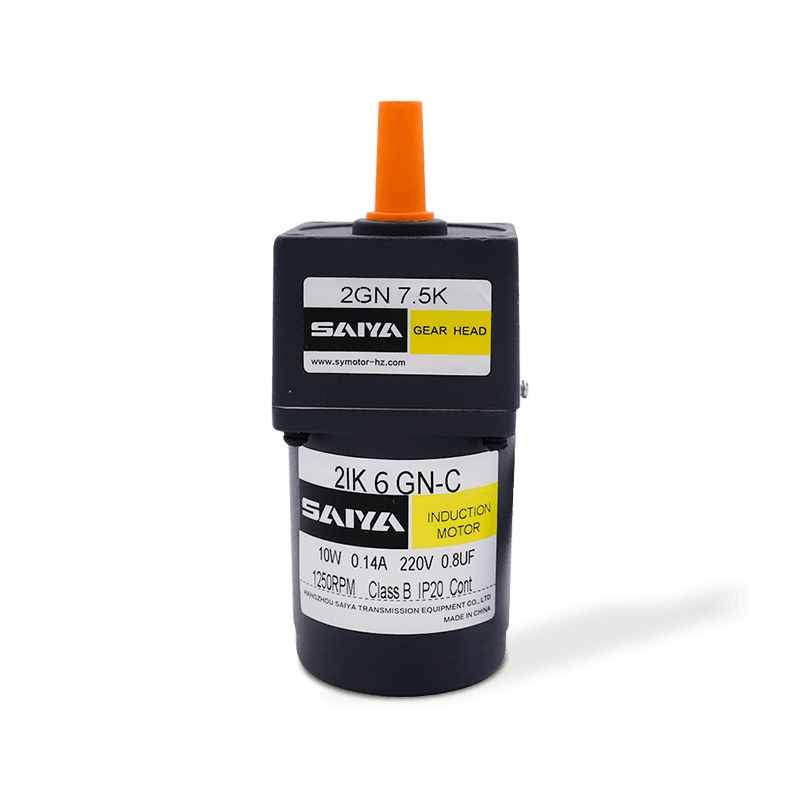
Tento 6w indukční střídavý ozubený motor je efektivní, kompaktní a spolehlivý malý motorový motor vhodný pro širokou škálu průmyslových a domácích aplikací. Bram motoru 60 mm x 60 mm, což usnadňuje...
Viz podrobnosti -
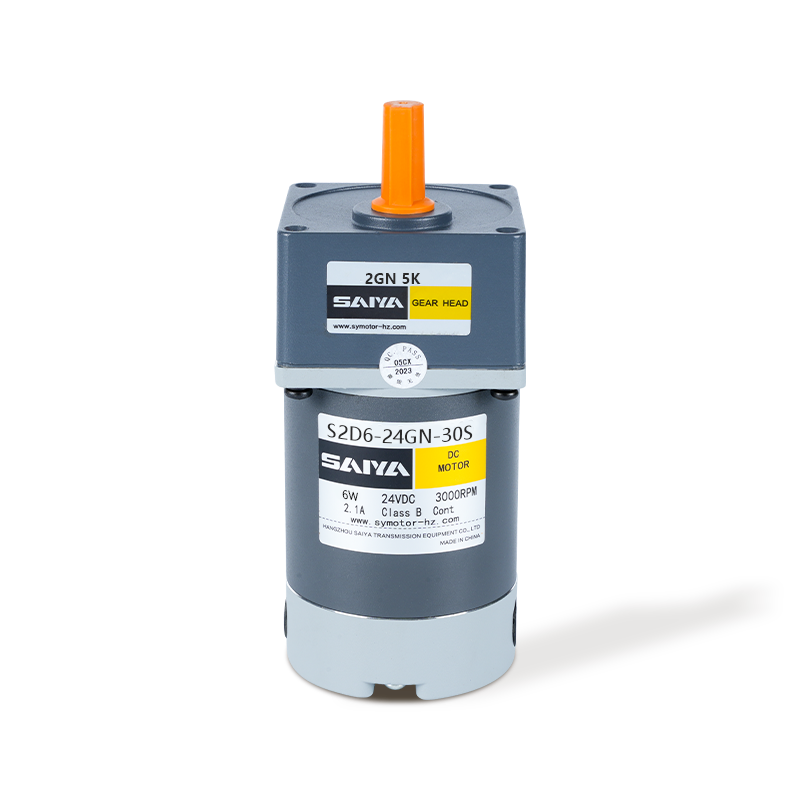
Motor 6W štětce DC GBEAR je navržen pro účinnost a všestrannost, vhodný pro různé aplikace. S kompaktní velikostí rámu 60 mm x 60 mm se vejde hladce do těsných prostorů. Motor pracuje v rozsahu nap...
Viz podrobnosti -
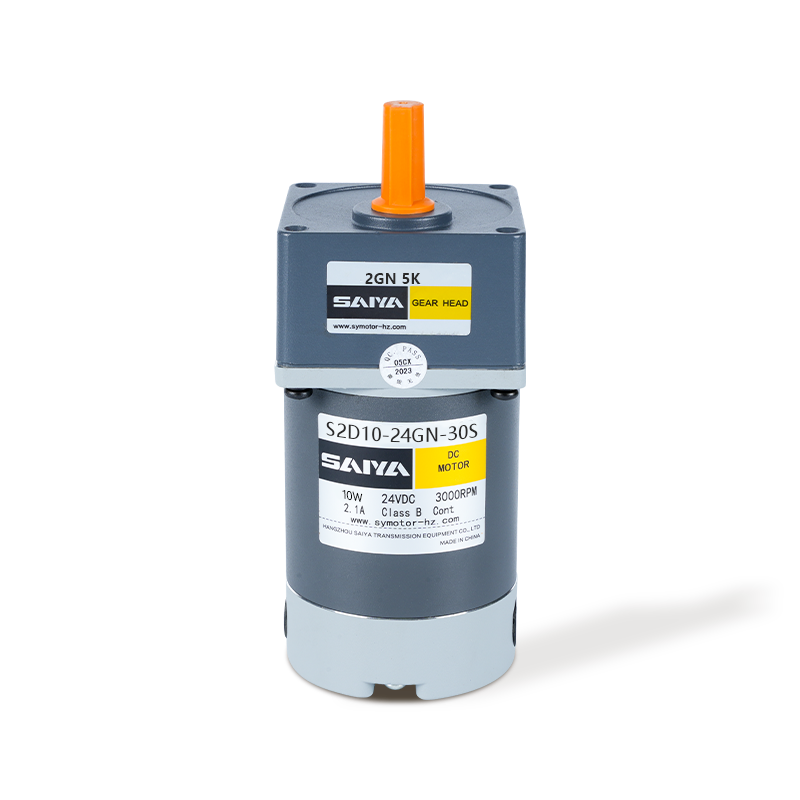
Motor DC Gear s 10W štětcem nabízí vysoký výkon a přizpůsobivost pro řadu průmyslových a fandových aplikací. S velikostí rámu 60 mm x 60 mm je tento motor navržen tak, aby zapadal do omezených pros...
Viz podrobnosti -
Motor bez kartáčovače 24V je všestranný a efektivní motor určený pro řadu aplikací. S rozměry v rozmezí od 60 mm x 60 mm do 104 mm x 104 mm se tento motor vejde do různých velikostí zařízení. Může ...
Viz podrobnosti -
32mm kartáčovaný motor Planetary Gear je kompaktní a efektivní roztok navržený pro různé aplikace vyžadující vysoký točivý moment a přesné ovládání. S průměrem 32 mm je tento motor ideálně vhodný p...
Viz podrobnosti -
Motor 42 mm kartáčového ozubeného motoru je univerzální a efektivní komponenta široce používaná v různých aplikacích vyžadujících přesný točivý moment a rychlost. S jmenovitým proudem v rozmezí od ...
Viz podrobnosti -
32mm bezkartáčový motor planetárního zařízení je vysoce výkonný, kompaktní řešení ideální pro aplikace vyžadující účinnost a spolehlivost. Tento motor, který pracuje při jmenovitém napětí 24 V a ko...
Viz podrobnosti -
42 mm bezkalátový planetární motor je vysoce účinný motorový produkt, který se široce používá v různých scénářích vyžadujících přesný přenos. Hodnocený proud tohoto motoru je 1,3a a jmenovitý točiv...
Viz podrobnosti -
Převodovky řady SPE, rozsah velikosti příruby s 40, 60, 80, 120 a 160 modely, jsou navrženy tak, aby poskytovaly účinná a robustní řešení přenosu energie. Tyto převodovky mají kulatý výstupní příru...
Viz podrobnosti -
Série SPF jsou s přírubami čtvercových výstupů a ubytují rozměry od 40 mm do 160 mm. Tyto příruby jsou navrženy tak, aby vynikaly v různých průmyslových aplikacích a nabízely spolehlivý výkon ve sp...
Viz podrobnosti -
52mm kartáčovaný motor planetárního ozubeného kola je kompaktní a efektivní roztok navržený pro různé aplikace vyžadující vysoký točivý moment a přesné ovládání. S průměrem 52 mm je tento motor ide...
Viz podrobnosti -
62mm planetární motor štětce je všestranná a efektivní komponenta široce používaná v různých aplikacích, které vyžadují přesný točivý moment a regulaci rychlosti. S jmenovitým proudem v rozmezí od ...
Viz podrobnosti
Kontaktní údaje
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- Kancelář: Hangzhou Saiya Transisson Equipment Co., Ltd
- Office Address: Pokoj 2201, budova Wanyin, Hangzhou City, zhejiang provincie
- Factory: Zhejiang Saiya Intelligent Manufacturing Co., Ltd.
- Factory Address: Budova č. 35, Zhongnan High-Tech Yunhe Zhigu Industrial Park, Xinan Town, Deqing County, Huzhou City, Zhejiang, Čína
Rychlý odkaz
PRODUKT
Pokud jste zajímáni
V našich produktech,
Konzultujte nás
Copyright © Zhejiang Saiya Intelligent Manufacturing Co., Ltd. All Rights Reserved.
Vlastní dodavatelé redukční motory dodavatelé
